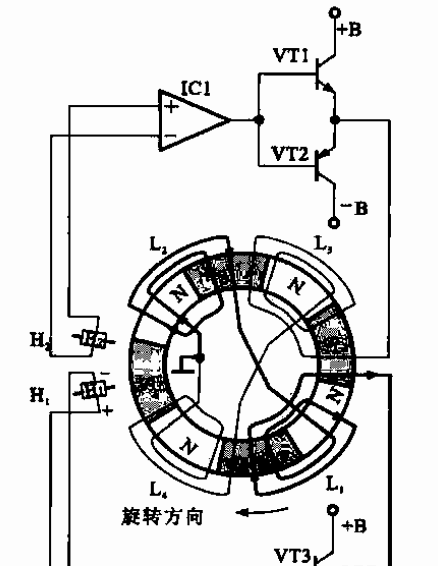
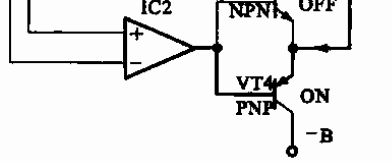
霍尔元件与电动机的驱动原理如图1所示。当霍尔元件H1对准转子磁钢N极时IC2输出高电平,VT3导通,电流经L1到地,线圈产生磁场驱动转子;H1对准S极时IC2输出负压,VT4导通,L1中反向电流同样产生驱动磁场。同理,H2对准S极或N极时,经IC1控制正向或反向电流流过L3、L4,产生同方向驱动磁场。
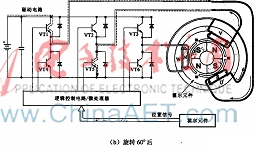
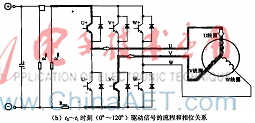
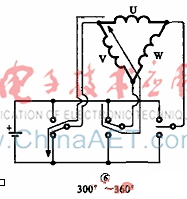
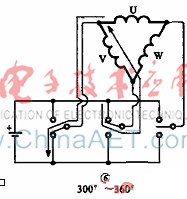
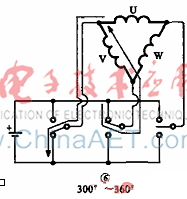
无刷电动机三角形线圈结构的工作原理如图1所示,通过切换开关使定子线圈电流循环导通并形成旋转磁场,图中给出循环一周的开关状态与电流通路。开关通常由开关晶体管构成,为实现有序转换须配控制驱动电路。
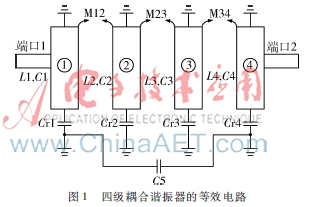
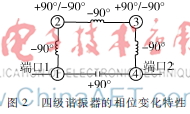
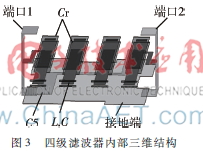
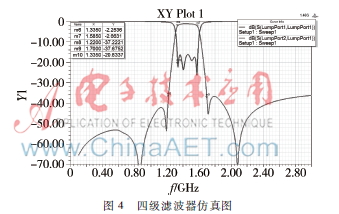
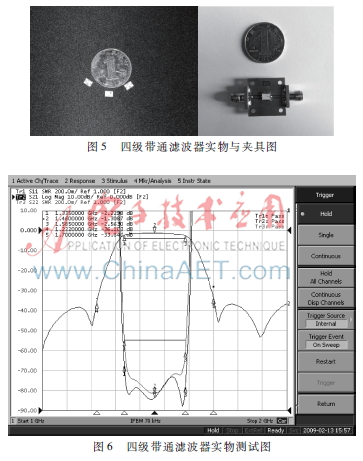
提出一种基于低温共烧陶瓷(LTCC)技术的L波段四级分布式带通滤波器实现方法。该滤波器由四级谐振器组成,每级由三层平行放置的带状线排列而成,其中Z形带状线用于形成传输零点,从而实现良好带外抑制。经ADS电路仿真与HFSS三维建模设计,加工测试结果与电磁仿真相符:中心频率1.46GHz,带宽250MHz,通带插入损耗优于2.56dB,0~1.22GHz带外衰减优于36dB,尺寸仅4.5mm×3.2mm×1.5mm。与电感电容型结构相比,分布式谐振器结构(三层带状线平行放置)适用于L波段等中高频波段…
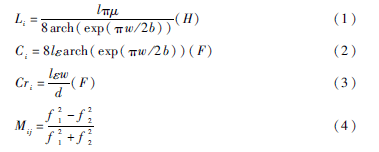
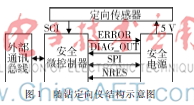
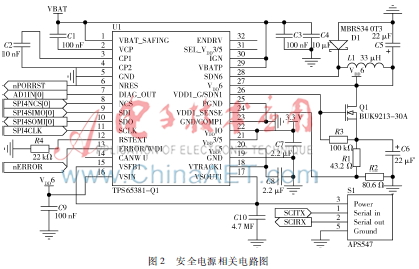
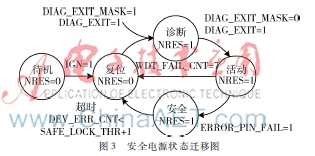
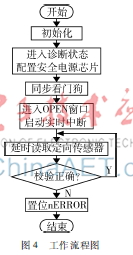
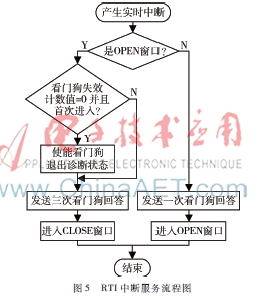
在定向井钻井中为测量钻头方位信息,设计了一种高可靠性随钻定向仪,分析了可能的系统失效风险并给出解决方法,选择合适的安全微控制器与多轨电源以简化设计。高可靠性策略包括器件内均衡的硬件与软件功能诊断,以及用于监测微控制器程序运行的独立问答式看门狗。给出了关键硬件电路与软件流程图。该系统以软件或硬件方式自动诊断各功能模块故障,并由独立于微控制器的看门狗检测其软件运行,可靠性高;在石油钻井应用中通过降低数据采集故障减少起钻次数,具有较高的经济效益。
无刷电动机三角形线圈的结构与工作原理如图1所示。通过切换开关可使定子线圈中电流循环导通并形成旋转磁场;图中给出循环一周的开关状态与电流通路。开关通常由开关晶体管构成,为使其有序转换,须有一套控制驱动电路。
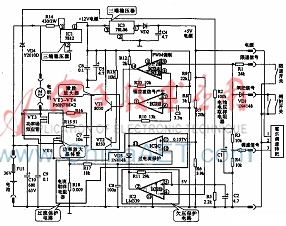
采用LM339(内部含4个电压比较器)芯片的直流有刷电动机驱动电路原理如图1所示。①供电电路:电池36V输出直接加至电动机供电端,并经三端稳压器IC1(7812)稳压后由③脚输出+12V,经C6、C5滤波为激励放大器与IC2(LM339)供电;+12V又送三端稳压器IC3(78L06)③脚,由其①脚输出+5V,为闸把和调速转把等部件供电。②启动电路:接通电源时+12V送入IC2A,IC2A、IC2B构成PWM信号调制与锯齿波产生电路,输出PWM信号经VT1、VT2放大后驱动场效应管VT3、VT4…